|
Yang(Kevin) Liu I'm a senior undergraduate student at the UMN, pursuing a B.A. in Computer Science. Currently, I am fortunate to be advised by Prof. Heng Yang at the Harvard Computational Robotics Group. Previously
I was extremely fortunate to be advised by Hanchen Cui and Karthik Desingh. |
|
ResearchI'm interested in robot learning, focusing on perceptive locomotion, humanoid loco-manipulation, manipulation, and visuo-tactile learning. |
|
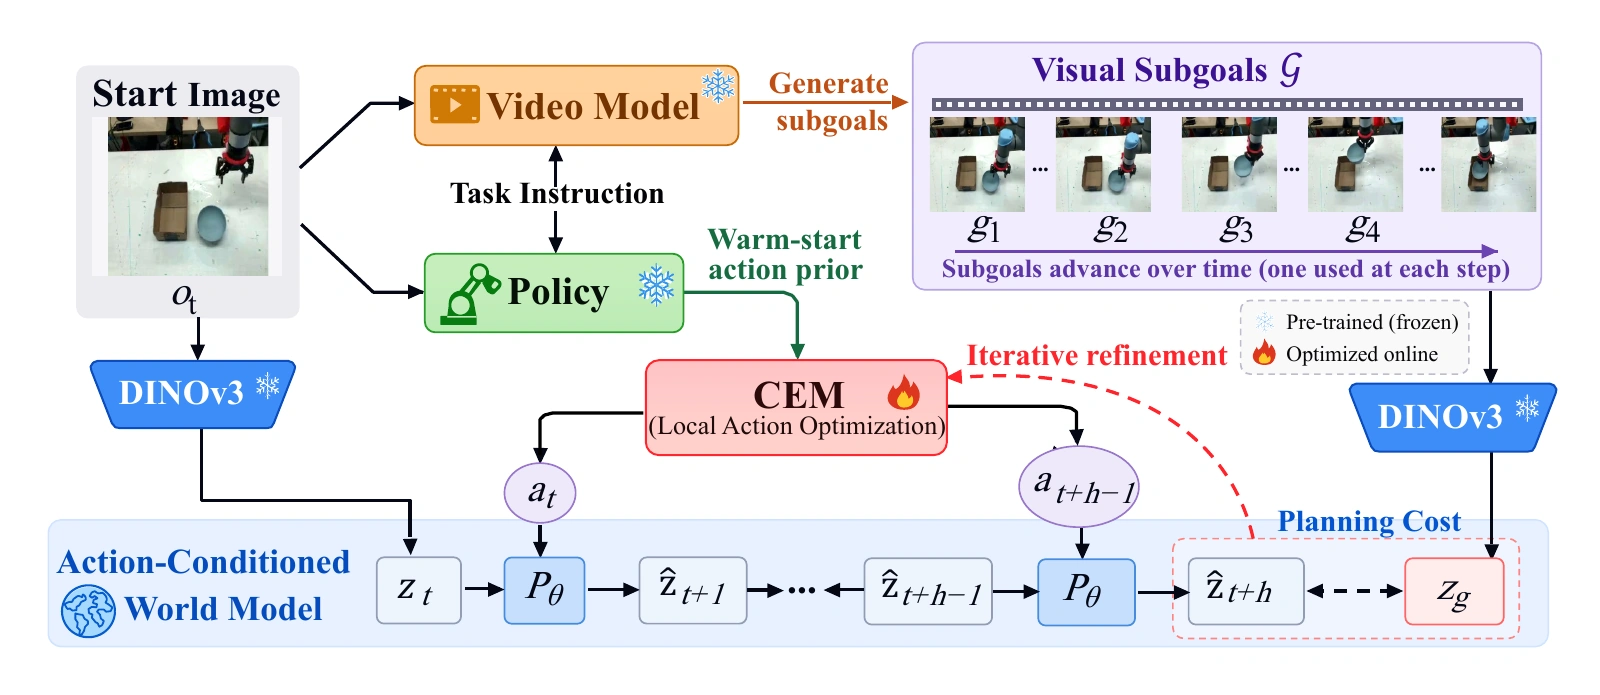
PILOT: Guiding Long-Horizon World-Model Planning for Robot Manipulation with Visual Subgoals and Policy Priors
Yang Liu*, Hanchen Cui*, Karthik Desingh * Equal contribution Under review project page / arXiv PILOT guides long-horizon robot manipulation with video-predicted visual subgoals, policy-initialized local optimization, and an action-conditioned world model. |
|
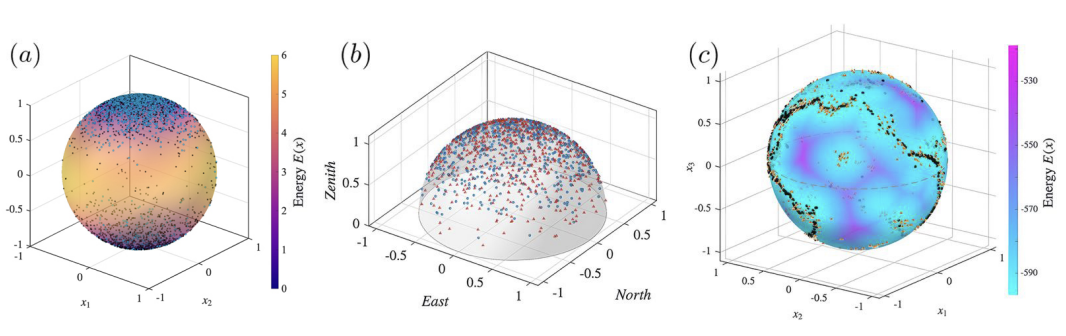
Trajectory Optimization via Schrödinger Bridge Sampling
Mattia Mosso*, Yang Liu*, Heng Yang * Equal contribution Under review arXiv A diffusion-sampling framework for trajectory optimization with hard path and terminal constraints, demonstrated on contact-rich locomotion and manipulation. |
|
PUMA: Perception-driven Unified Foothold Prior for Mobility Augmented
Quadruped Parkour
Liang Wang, Kanzhong Yao, Yang Liu, Weikan Qin, Jun Wu, Zhe Sun, Qiuguo Zhu RA-L 2026 project page / arXiv PUMA enables robust quadruped parkour by learning a perception-driven foothold prior from depth and proprioception. |
|
|
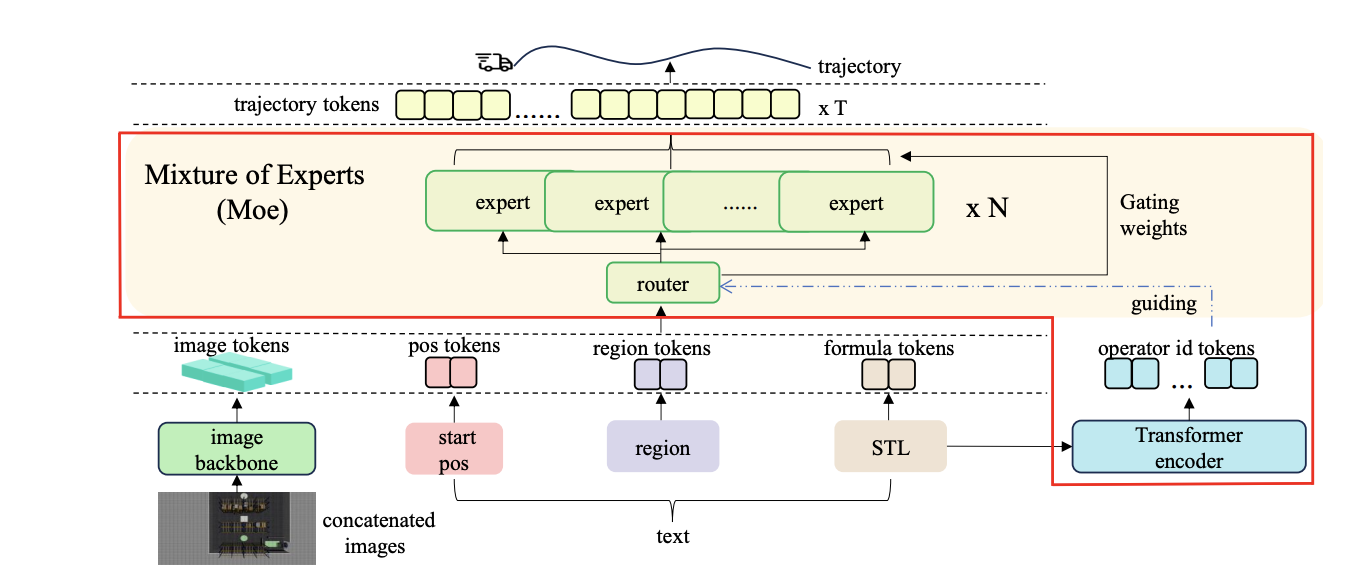
Bridging Perception and Planning: Towards End-to-End Planning
for Signal Temporal Logic Tasks
Bowen Ye, Junyue Huang, Yang Liu, Xiaozhen Qiao, Xiang Yin, ICRA 2026 arXiv An end-to-end perception-to-planning model that maps raw images to feasible trajectories satisfying formal STL constraints. |
ProjectsHere are some fun projects I've worked on outside robotics. |
|
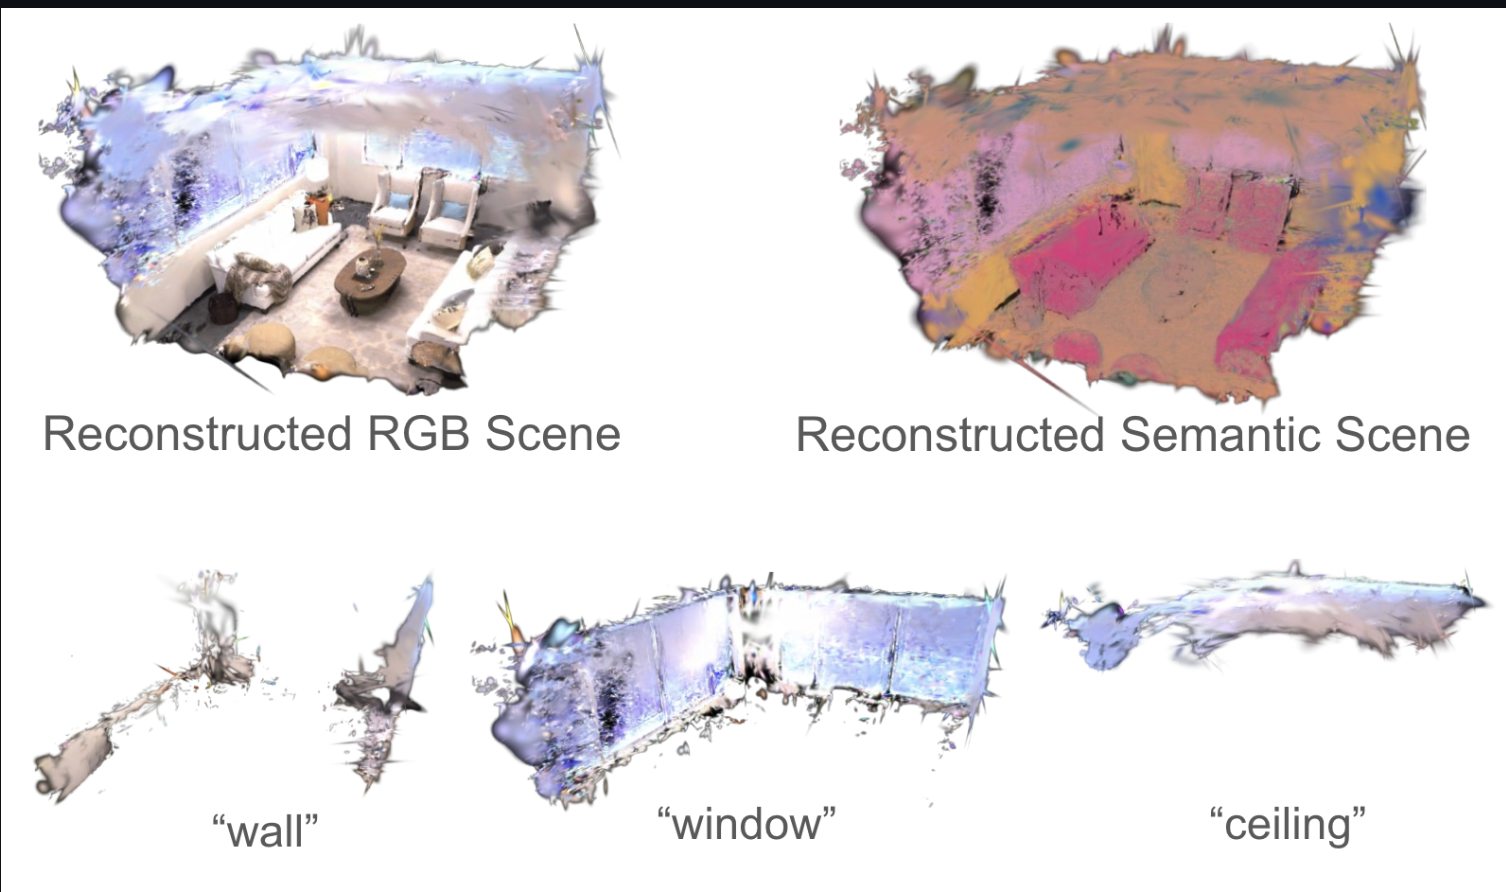
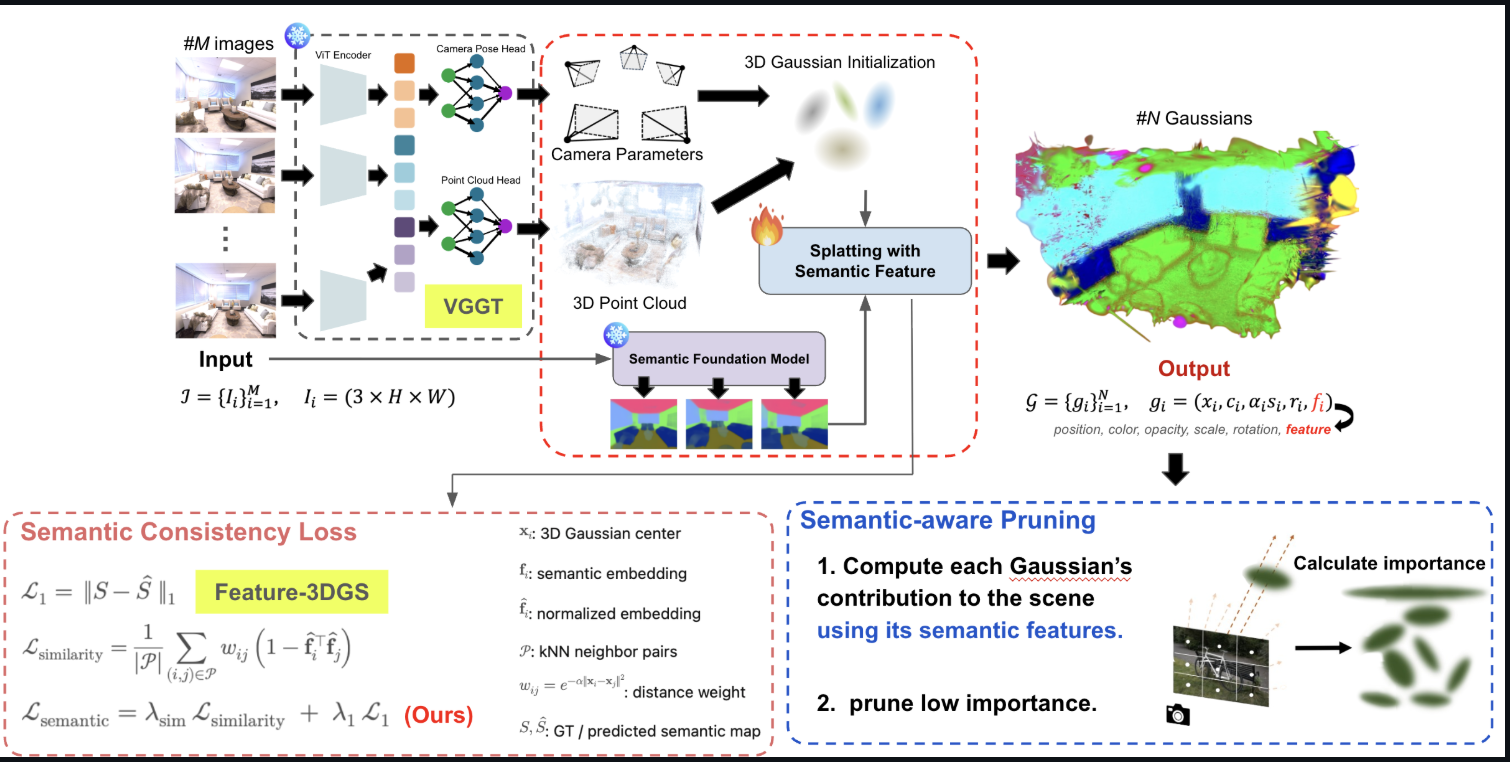
Feed-forward 3D Reconstruction for Spatial Semantic Understanding
Fall 2025 poster / code Semantic-aware Feature-3DGS compression enables efficient scene understanding by pruning Gaussians based on their semantic-loss contribution while stabilizing features via local kNN consistency. |
Miscellanea |
Teaching |
Teaching Assistant, CSCI 1933 Fall 2025 |
Service |
Reviewer, International Conference on Robotics and Automation(ICRA) 2026 |
Hobby |
⚽ Soccer; Go(Weiqi) ⚫️⚪️ |
|
Design and source code adapted from Leonid Keselman's Jekyll fork of Jon Barron's website. |